T1#research#military
DARPA グランド・チャレンジ ── 無人の車が砂漠を走りきった日
メタデータ
- 日付
- 年代
- 2000s
- Tier
- T1
- 参照年表
- AIの歴史
- 出典数
- 07
- 関連項目
- 03
- Tags
- #research#military
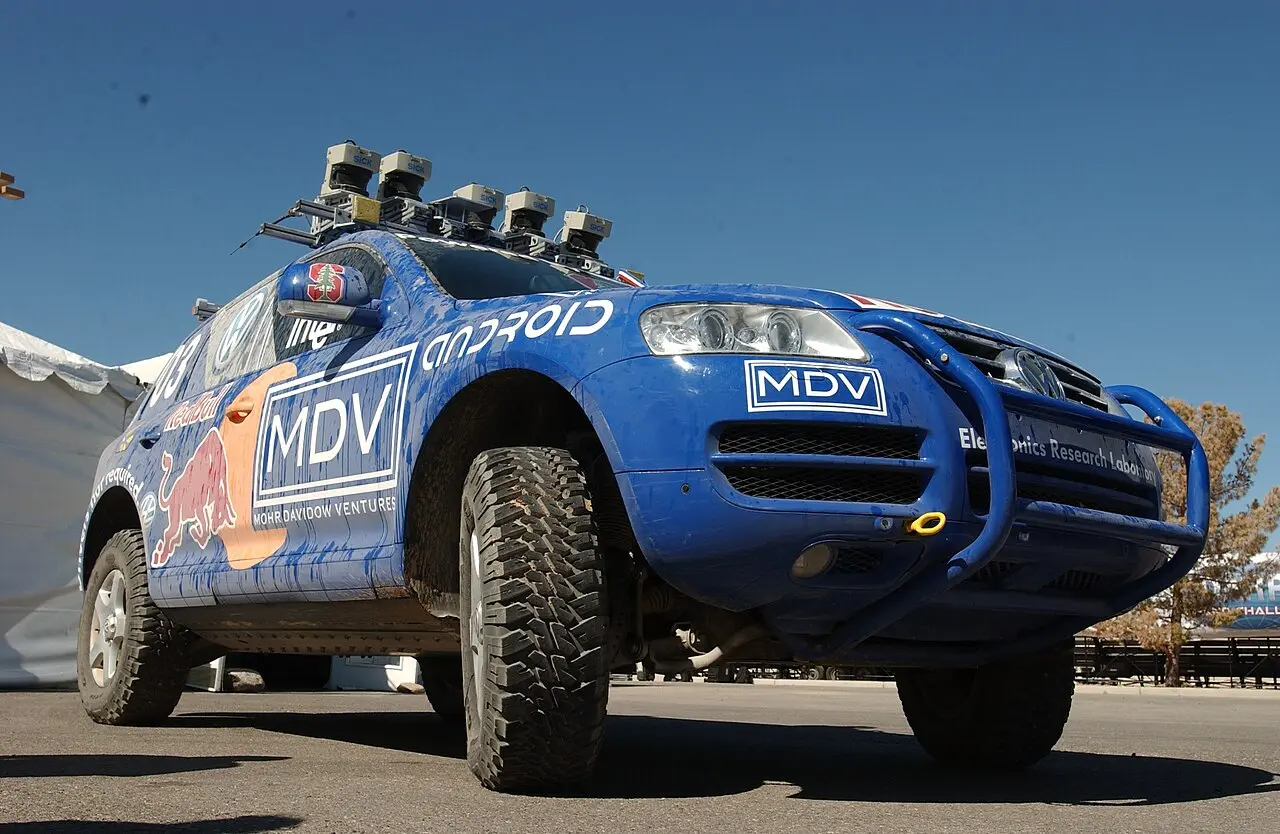
DARPA グランド・チャレンジは、米国防高等研究計画局(DARPA)が賞金を懸けて開いた無人自動車の競技である。2005年10月8日の第2回大会で、スタンフォード大学の無人車 Stanley が砂漠の132マイル(約212km)のコースを6時間53分58秒で走りきり、優勝して200万ドルを得た。1年半前の2004年3月13日の第1回では、出走した15台のうち1台も完走できず、100万ドルの賞金は持ち越されていた。人の手を一切借りずに長距離を走れる車が、この1年半で初めて現れた。
2004年 ── 完走ゼロの第1回
Stanley の開発チームの論文によれば、DARPA がグランド・チャレンジを始めたのは2003年で、無人の地上車両の走行技術に革新を促すのが目的だった。背景には議会の意向がある。米議会調査局(CRS)の報告書によると、2001会計年度の国防授権法第220条は、2015年までに軍の地上戦闘車両の3分の1を無人化することを軍の目標に掲げていた。Wikipedia は、大会の賞金をこの目標と結びつけて説明している。
第1回は2004年3月13日、カリフォルニア州バーストー近郊からネバダ州プリムまでの142マイルを、10時間以内に走ることが課題だった。論文によれば107チームが登録し15台が出走したが、コース全体の5%を超えた車はなかった。DARPA の数字では、最も進んだ車でも7.5マイルで止まった。DARPA は翌日、1年半後に第2回を開くと告知した。
2005年10月8日 ── 5台が完走
| 項目 | 2004年 第1回 | 2005年 第2回 |
|---|---|---|
| 開催日 | 2004年3月13日 | 2005年10月8日 |
| コース | バーストー → プリム、142マイル | プリム発着、132マイル |
| 登録 / 出走 | 107チーム / 15台 | 195チーム / 23台 |
| 完走 | 0台 | 5台 |
| 賞金 | 100万ドル(支払いなし) | 200万ドル(Stanford Racing Team) |
| 優勝タイム | ── | 6時間53分58秒 |
第2回の出走順は、カーネギーメロン大学の H1ghlander が1番手、Stanley が2番手だった。論文によれば、Stanley は先行する H1ghlander に追いつき、DARPA は2台の間隔を空けるために Stanley を2度止めたあと、101.5マイル地点で H1ghlander を止めて Stanley に追い越させた。平均速度は時速19.1マイル、最高速度は時速38.0マイルである。
Stanley ── 運転を「ソフトウェアの問題」として解く
Stanley は2004年型のフォルクスワーゲン Touareg を改造した車で、開発はスタンフォード大学の Sebastian Thrun が率い、フォルクスワーゲン・オブ・アメリカの電子研究所、Intel Research、ベンチャーキャピタルの Mohr Davidow Ventures が加わった。屋根には5台の SICK 製レーザー距離計、カラーカメラ、GPS のアンテナが並び、トランクには6台の Pentium M コンピュータが積まれていた。
DARPA は大会前、市販の四輪駆動車でもコースは物理的に走れると参加者に伝えていた。チームはこれを、必要な革新は特殊な車体ではなく運転ソフトウェアにあるという意味に受け取り、自律走行をソフトウェアの問題として扱うことを設計方針にした。論文の要約は、ソフトウェアが機械学習や確率的推論といった AI の技術に主に頼っていたと書いている。
| 仕組み | 論文が示す内容 |
|---|---|
| 地形の判定 | レーザーの点群から障害物を判定。人が障害物のない場所だけを運転して集めたデータで閾値を学習し、走れる場所を障害物と誤る率を12.6%から0.002%に下げた |
| 遠方の道 | レーザーの届く約22mの路面を手本にカメラ画像を分類し、70m先まで道を見つける |
| 速度 | 路面の荒れに応じて減速する。減速の度合いは人間の運転記録から学習した |
| 信頼性 | 人が介入するまでの平均距離は2004年12月の約1マイルから2005年7月の20マイルへ伸びた |
カメラによる遠方の判定が無ければ、Stanley は最高時速25マイルに縛られ、完走は約7時間5分かかり、カーネギーメロン大学の Sandstorm に負けた可能性があった、と論文は見積もっている。勝敗を分けたのは学習する知覚だった。
2007年アーバン・チャレンジ
DARPA は2007年、カリフォルニア州ヴィクターヴィルに市街地を模したコースを作り、ほかの車が走る中で交通規則を守りながら走るアーバン・チャレンジを開いた。2007年11月3日の本番では11チーム中6チームが完走し、DARPA によれば走行時間と交通規則の遵守で採点した結果、カーネギーメロン大学の Tartan Racing が1位となって200万ドルを得た。スタンフォード大学の Junior も完走している。
社会への影響 ── 大会から Google、Waymo へ
大会が生んだ最大のものは人材だった。2010年10月9日、Sebastian Thrun は Google の公式ブログで自動運転車の開発を公表し、チームには DARPA の大会から最良の技術者を集めたと書いた。名前が挙がったのは、2007年の優勝チームの技術責任者 Chris Urmson、2005年の Stanley のソフトウェア責任者 Mike Montemerlo、自律走行するバイクで大会に出た Anthony Levandowski である。この時点で車はすでに14万マイルを走っていたが、常に訓練を受けた運転手が乗っていた。この計画がのちの Waymo で、その経緯は Waymo の無人タクシー のページにある。
約束と現実の差も、ここから始まっている。Thrun は同じ投稿で、世界保健機関(WHO)によれば交通事故で毎年120万人超が亡くなっているとし、この技術はその数を半分ほどに減らせるかもしれないと書いた。これは Google の見込みである。DARPA は2014年の振り返りで、大会が生んだ研究者の集団によって、自律走行車の普及が21世紀の第1四半期にはほぼ確実になったと評価した。一方、軍の目標については、CRS が2006年の時点で、海軍の無人戦闘機(UCAV)計画と Gladiator 無人地上車両の計画は第220条の目標に遠く届かない見込みだと指摘していた。
賞金という仕組みも残った。DARPA は2014年の振り返りで、参加者が持ち込んだ新しい発想を大会の成果に数え、その後もロボティクス・チャレンジやサイバー・グランド・チャレンジなどの競技を続けた。
同じ時代に家庭へ入った移動ロボットは ルンバ に、運転支援を量販車に載せた例は Tesla Autopilot にある。AI 全体の流れは AI の年表 で確認できる。
よくある質問
- DARPA グランド・チャレンジで優勝したのは誰ですか。
- 2005年10月8日の第2回で、スタンフォード大学の Stanley が132マイルのコースを6時間53分58秒で走り、優勝して200万ドルを得ました。2004年の第1回は完走した車がなく、賞金は出ていません。
- 2004年の第1回はどうなったのですか。
- 2004年3月13日、142マイルの砂漠のコースに15台が出走しましたが、1台も完走しませんでした。DARPA によると最も進んだ車でも7.5マイルで止まり、100万ドルの賞金は持ち越されました。
- Stanley はどんな車でしたか。
- 2004年型フォルクスワーゲン Touareg を改造した車で、屋根に5台のレーザー距離計とカラーカメラ、GPS などを載せ、トランクに6台の Pentium M コンピュータを積んでいました。チームの論文は、ソフトウェアが主に機械学習と確率的推論に頼っていたと書いています。
- グランド・チャレンジは Waymo とどう関係しますか。
- 2010年に Google が自動運転車の開発を公表したとき、Sebastian Thrun はチームに DARPA の大会から技術者を集めたと書き、2005年の Stanley のソフトウェア責任者や2007年の優勝チームの技術責任者の名を挙げました。この計画がのちに Waymo になります。
出典
2004年の107登録・15出走、2005年の195登録・23出走・5完走、6時間53分58秒、車両とセンサー、学習によるレーザー誤検出12.6%→0.002%、平均19.1マイル毎時、H1ghlander の追い越し
一次資料The DARPA Grand Challenge: Ten Years Later — DARPA, Mar 13, 2014
2004年の最長7.5マイル、翌日の第2回告知、2007年アーバン・チャレンジ(11チーム中6完走、カーネギーメロン大学が優勝)
一次資料What we're driving at — Sebastian Thrun, Official Google Blog, Oct 9, 2010
DARPA の大会から集めた技術者(Urmson、Montemerlo、Levandowski)、14万マイルの走行、WHO の年120万人という数字と半減の可能性という Google の主張
2001会計年度国防授権法第220条の目標(2015年までに地上戦闘車両の3分の1を無人化)
最終更新: