T1#research#military
Shakey ── 自分の行動を計画して動いた SRI の移動ロボット
メタデータ
- 日付
- 年代
- 1960s
- Tier
- T1
- 参照年表
- AIの歴史
- 出典数
- 06
- 関連項目
- 00
- Tags
- #research#military
Shakey(シェーキー)は、米国のスタンフォード研究所(SRI、現 SRI International)の人工知能センターが1966年から1972年にかけて開発した移動ロボットである。テレビカメラと距離計で周囲を見て、自分が取るべき行動を計画し、車輪で動いて実行した。SRI はこれを、周囲を知覚して推論する能力を持った最初の移動ロボットと説明し、IEEE は2017年にこの業績をマイルストーンに認定して、銘板に "the world's first mobile intelligent robot" と刻んだ。いずれも認定した側の評価である。ロボットそのものより長く残ったのは、Shakey のために作られたアルゴリズムだった。経路探索の A*(エースター)、行動計画の STRIPS、画像から直線を拾う Hough 変換の改良版は、半世紀後のカーナビ、ゲーム、火星探査車にまで受け継がれている。
計画の始まり ── 1966年3月
IEEE のマイルストーン記録によると、計画を言い出したのは SRI の Charles A. Rosen で、国防総省の機関 ARPA(現 DARPA)から最初の資金を得るまで約2年かけて売り込んだ。計画が始まったのは1966年3月で、その後は Nils J. Nilsson、Bertram Raphael、Peter E. Hart が率いた。
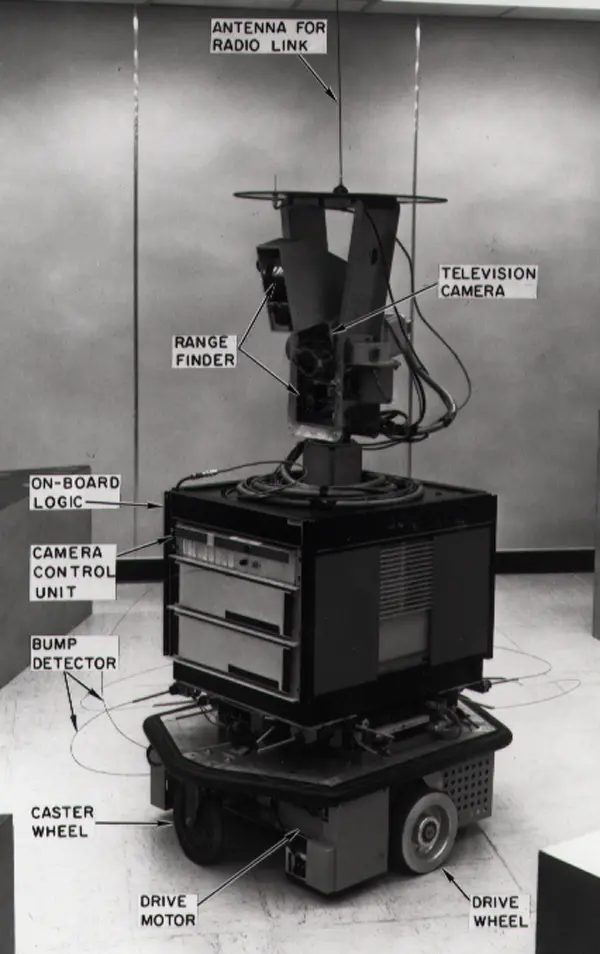
Computer History Museum(CHM)の展示解説によれば、Shakey はカメラと接触センサーを積み、離れた場所にある大型計算機から制御された。ロボット本体に頭脳を載せられる時代ではなく、無線で計算機とつながる「体」だったと言ってよい。この写真に SRI 自身が付けた注記は、無線リンク用のアンテナ、テレビカメラ、距離計、カメラ制御装置、衝突検知器(バンパー)、駆動輪を指している。名前は、動くとがたがた揺れることから付いたと CHM は伝えている。
| 項目 | 内容 |
|---|---|
| 開発 | スタンフォード研究所(SRI)人工知能センター |
| 期間 | 1966年3月〜1972年 |
| 資金 | ARPA(国防総省) |
| 主な研究者 | Charles A. Rosen(発案)、Nils J. Nilsson、Bertram Raphael、Peter E. Hart |
| 感覚器 | テレビカメラ、距離計、衝突検知器 |
| 主な派生成果 | A* 探索(1968年)、STRIPS(1971年)、Hough 変換の改良(1972年) |
| 現在 | Computer History Museum(カリフォルニア州マウンテンビュー)で展示 |
Shakey から生まれた3つの技術
A* 探索(1968年)。 部屋の中で障害物を避けて目的地まで行くには、通過点を選んで最短の道筋を見つけなければならない。Hart、Nilsson、Raphael は1968年7月、IEEE Transactions on Systems Science and Cybernetics に「A Formal Basis for the Heuristic Determination of Minimum Cost Paths」を発表した。問題について分かっている手がかり(ヒューリスティック)をグラフ探索の数学的な理論に組み込み、ある種の探索戦略が最小コストの経路を見つけることを示した論文である。IEEE の記録は、A* が道案内、ビデオゲームの経路探索、火星探査車の経路計画に使われていると書いている。
STRIPS(1971年)。 「隣の部屋へ行って箱を戸口まで押せ」のような目標を、実行できる行動の列に分解するのが計画(プランニング)である。Richard Fikes と Nilsson は1971年、STRIPS(Stanford Research Institute Problem Solver)を Artificial Intelligence 誌に発表した。IEEE の記録によれば、STRIPS は各行動を「前提条件」「削除リスト」「追加リスト」で表し、実行を監視して誤りから立ち直る PLANEX と組み合わされた。NRC の歴史書は、STRIPS を長く残った成果の一つに数えている。
Hough 変換の改良(1972年)。 床と壁の境目のような直線をカメラ画像から見つけるため、Hart と Richard O. Duda は1972年、Paul Hough が1962年に特許化した方法を、変換空間が無限に広がらない形に改めた。
新聞と雑誌が描いた Shakey
SRI の記録によると、Shakey は1968年4月10日の New York Times で、MIT とスタンフォード大学の取り組みと並べて紹介された。1970年には Life 誌が Shakey を "first electronic person"(最初の電子の人)と呼び、同じ年の National Geographic 11月号も、計算機の現在と未来を扱う記事に Shakey の写真を載せた。台車の上に箱とカメラを積んだだけの機械が、一般の読者には「考える機械」の具体的な姿として受け取られたことになる。
一方で、SRI の説明によれば、実際の Shakey が扱ったのは計画、経路探索、単純な物体の並べ替えといった課題だった。報道が描いた姿と実際の能力の差は、のちの資金をめぐる議論にも関わってくる。
資金の風向きと「最初の AI の冬」
米国学術研究会議(NRC)が1999年にまとめた計算機研究への政府支援の歴史 Funding a Revolution は、SRI が目標達成の手段として AI 駆動ロボット Shakey の開発に踏み切り、その過程で計画立案・自然言語処理・機械視覚の基礎研究が必要になったと書く。同書は、STRIPS や機械視覚の成果は長く残ったと評価する一方で、資金提供者の期待が変わったことで計画が強い批判を受けたとも記している。
同書によれば、英国の数学者 James Lighthill が1973年に公表した AI の調査報告は、とりわけロボット研究を厳しく批判した。この報告と米国側の評価を受けて DARPA は資金をロボット研究から任務志向の研究へ移し、ロボットに大きく賭けていた SRI のような機関が打撃を受けた。経緯の全体は 第一次 AI 冬 のページにある。軍の資金で始まった基礎研究が、軍の優先順位が変わると切られる ── Shakey の後半はその典型だった。
残ったもの
Shakey は1983年にボストンの The Computer Museum に寄贈され、現在は CHM が所蔵している。2004年にはカーネギーメロン大学のロボットの殿堂に選ばれ、2017年2月16日には IEEE マイルストーンの銘板がメンロパークで除幕された。
ロボット本体は博物館に入ったが、A* は地図アプリの経路案内やゲームの登場人物の移動に、STRIPS 流の行動の表し方は自動計画の研究に、それぞれ形を変えて使われ続けている。カメラで周囲を見て、経路を計画し、自分で動くという Shakey の課題は、のちの家庭用ロボット掃除機(Roomba)や、DARPA グランド・チャレンジ から Waymo の無人運転 へ続く自律移動の取り組みが、規模を変えて向き合った課題でもある。どこまでを Shakey の直系とみなすかは論じ方による。少なくとも IEEE の記録が挙げる A* の用途の広さは、この計画の影響が研究室の外まで届いたことを示している。
よくある質問
- Shakey とは何ですか。
- スタンフォード研究所(SRI)が1966年から1972年に開発した移動ロボットです。テレビカメラと距離計で周囲を見て、無線でつながった計算機が行動を計画し、車輪で動いて実行しました。SRI は、周囲を知覚して推論できた最初の移動ロボットと説明しています。
- A* 探索は Shakey から生まれたのですか。
- はい。Shakey が障害物を避けて移動する経路を求めるために、Peter Hart、Nils Nilsson、Bertram Raphael が考え、1968年7月に IEEE の論文誌で発表しました。IEEE の記録は、A* が道案内、ゲームの経路探索、火星探査車の経路計画に使われているとしています。
- Shakey の研究はなぜ縮小したのですか。
- 米国学術研究会議の歴史書によれば、1973年の Lighthill 報告がとりわけロボット研究を厳しく批判し、DARPA が資金をロボットから任務志向の研究へ移したため、ロボットに大きく賭けていた SRI は打撃を受けました。
- Shakey は今どこにありますか。
- 1983年にボストンの The Computer Museum に寄贈され、現在はカリフォルニア州マウンテンビューの Computer History Museum が所蔵・展示しています。
出典
銘板の文言、2017年2月16日の除幕、Rosen の発案と ARPA からの資金、1966年3月の開始、Nilsson・Raphael・Hart、A* の1968年発表と用途、STRIPS と PLANEX、Hough 変換の改良
一次資料Shakey the Robot — SRI International
周囲を知覚し推論できた最初の移動ロボットという SRI の説明、1966〜1972年、1968年の New York Times、1970年の Life 誌と National Geographic、2004年のロボットの殿堂
二次資料Revolution: Artificial Intelligence & Robotics — Shakey — Computer History Museum
カメラと接触センサー、遠隔の大型計算機による制御、A* と STRIPS、名前の由来、1983年の寄贈
SRI が Shakey に踏み切った経緯、STRIPS と機械視覚の評価、Lighthill によるロボット研究批判と DARPA の資金転換
最終更新: